
Automatisation du jeu T-Rex Runner
Liste des composants
- 1 x Arduino Uno - code : 35220
- 1 x Servomoteur- code :38001
- 1 x LDR - code : 03135
- 1 x Résistance : 04048
1 - Présentation
Le but de ce projet est d'utiliser l'électronique afin d'automatiser le jeu T-Rex Runner de Google. L'objectif est de concevoir un système capable de détecter les obstacles présents à l'écran et de déclencher automatiquement le saut du personnage, sans intervention du joueur.
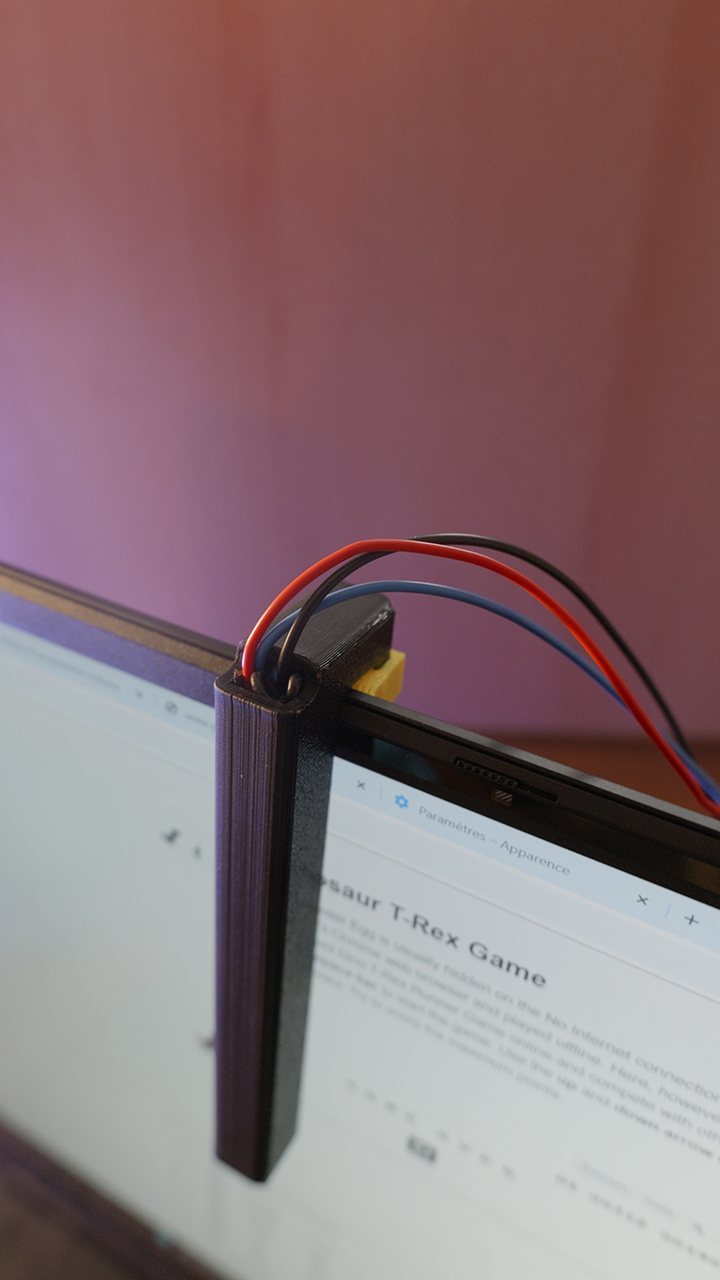
Pour cela, nous utiliserons une photorésistance (LDR) afin de détecter les variations de luminosité à l'écran lors du passage des obstacles. Les mesures seront analysées par une carte Arduino UNO, qui commandera un servomoteur standard chargé d'appuyer sur la touche permettant au personnage de sauter.
Ce projet permet de mettre en pratique plusieurs notions d'électronique et de programmation, notamment la lecture d'un capteur analogique, le traitement des données et la commande d'un actionneur à partir d'un microcontrôleur.
2- Schéma de montage
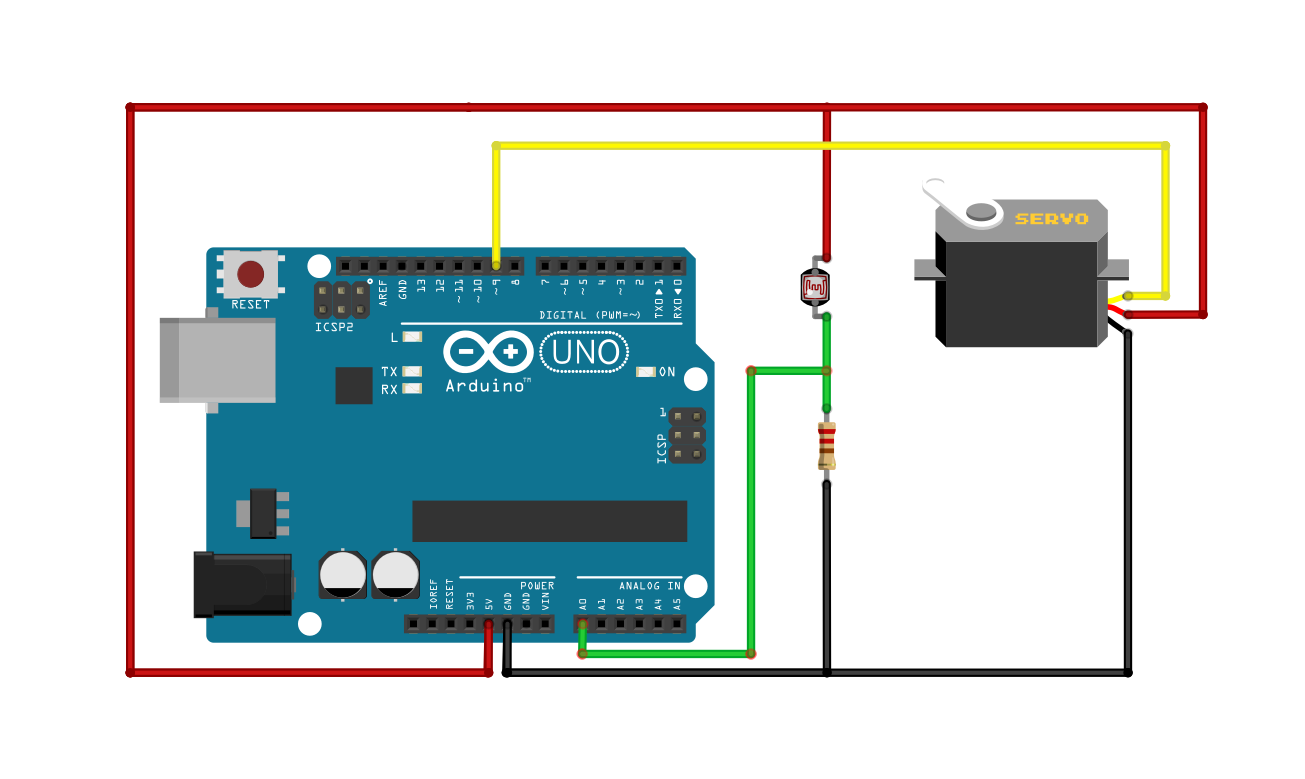
Le montage repose sur une carte Arduino UNO, une photorésistance (LDR), une résistance de 10 kΩ et un servomoteur.
La photorésistance est raccordée au 5 V de l'Arduino et à une résistance de 10 kΩ reliée au GND, formant ainsi un pont diviseur de tension. Le point commun entre ces deux composants est connecté à l'entrée analogique A0 de l'Arduino.
Ce montage permet de transformer les variations de luminosité détectées par la LDR en variations de tension mesurables par l'Arduino.
Le servomoteur est raccordé de la manière suivante :
Fil rouge : alimentation 5 V.
Fil noir : masse GND.
Fil jaune : signal de commande sur la broche numérique D9.
Lorsque la photorésistance détecte une variation de luminosité correspondant au passage d'un obstacle dans le jeu, l'Arduino commande le servomoteur afin d'appuyer sur la touche de saut.
3 - Programmation
La carte Arduino se programme via l’IDE Arduino. Vous pouvez télécharger le logiciel à l’adresse suivante : https://www.arduino.cc/en/software/
Le programme complet est disponible à cette adresse.
4 - Calibration des capteurs
Dans ce projet, la calibration consiste à déterminer les valeurs mesurées par la photorésistance lorsque celle-ci détecte une zone blanche ou une zone noire à l'écran.
L'objectif est de définir un seuil de détectionpermettant à l'Arduino de distinguer ces deux situations et de déclencher le servomoteur lorsqu'un obstacle passe devant le capteur.
La fonction analogRead()permet de lire la tension présente sur la broche A0 de l'Arduino. Sur une Arduino UNO classique, cette tension est convertie en une valeur numérique comprise entre 0 et 1023.
En utilisants les fonctions suivante ,nous pouvons lire les valeurs mesurées par le capteur et les afficher dans le moniteur série :
int valeurCapteur = analogRead(capteurPin);
Serial.println(valeurCapteur);
Après avoir tester une zone blanche ou une zone noir on choisira alors dans notre programme :
const int valeurBlanc = 93;
const int valeurNoir = 64;
Ces valeurs sont à modifier en fonction de votre écran.


Commentaires d'article
Laissez un commentaire